ロボットを作るときに、条件の「詳しい設定」を開くと、「サインを○本前の足にずらす」を指定できます(0〜300本)。
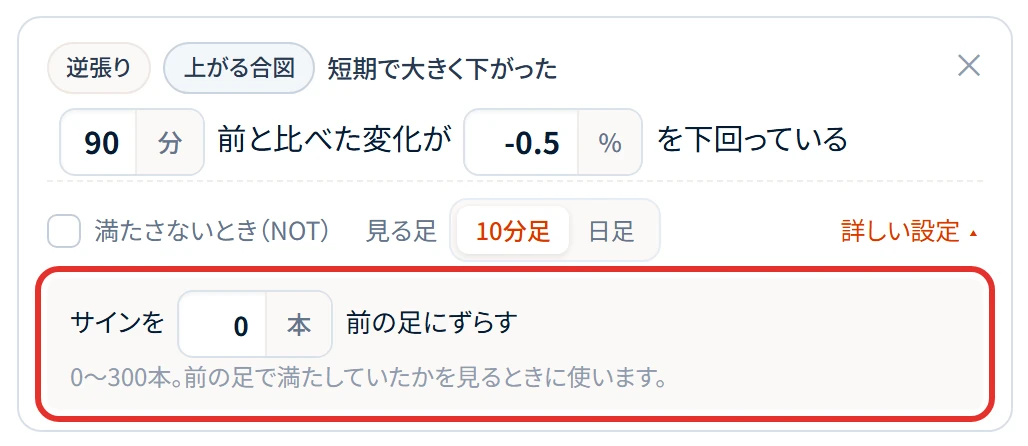
条件を、今の足ではなく、何本前の足で満たしていたかで見るための設定です。たとえば「サインを10本前の足にずらす」にすると、10本前の足(10分足なら100分前)で条件を満たしていたときにサインが出ます。0本のときは、今の足で見ます。
ロボットを作るときに、条件の「詳しい設定」を開くと、「サインを○本前の足にずらす」を指定できます(0〜300本)。
条件を、今の足ではなく、何本前の足で満たしていたかで見るための設定です。たとえば「サインを10本前の足にずらす」にすると、10本前の足(10分足なら100分前)で条件を満たしていたときにサインが出ます。0本のときは、今の足で見ます。
解決しない場合は、お問い合わせページよりご連絡ください。